AyCE 2021 06 10
Introducción
Resumen de la sección: En esta sección, el presentador introduce el tema del modelado de máquinas sincrónicas y explica que es necesario para comprender y simular su comportamiento.
Modelado de Máquinas Sincrónicas
- El modelado de máquinas sincrónicas es necesario para representar y simular el comportamiento de la máquina cuando está siendo sometida a cambios en la alimentación o carga.
- Las características externas de la máquina son estacionarias, pero los procesos transitorios ocurren con una rapidez suficiente como para que no pueda ser aplicada la modalidad de representación del régimen permanente.
- La evolución de las corrientes y las variaciones en velocidad pueden producir fenómenos que desvían el comportamiento de la máquina del que se puede predecir con sus características estacionarias.
- Cuando asimilamos a la máquina por sus características estacionarias, estamos asumiendo que el transitorio electromagnético se pudo haber producido al inicio en la conexión pero después la máquina se comporta como una sucesión de regímenes cuasi estacionarios.
Comportamiento Electromecánico
- El estudio del comportamiento electromecánico nos permite entender cómo funciona una máquina eléctrica.
- La evolución de las corrientes y las variaciones en velocidad pueden producir fenómenos que desvían el comportamiento de la máquina del que se puede predecir con sus características estacionarias.
- La combinación de corrientes no estabilizadas y cambios de velocidad relativamente rápidos producen un transitorio electromagnético y electromecánico en la máquina.
- Cuando la máquina está integrada a un sistema de control, cualquier impacto perturbador sobre el sistema puede alterar su comportamiento.
Circuitos Equivalentes
- El circuito equivalente es una representación simplificada del comportamiento de la máquina eléctrica.
- Las características externas son estacionarias, pero en muchos casos se utilizan fenómenos procesos transitorios para analizar el comportamiento de la máquina.
Conclusiones
- La situación se modifica cuando la máquina está integrada a un sistema de control, ya que cualquier impacto perturbador sobre el sistema puede alterar su comportamiento.
Representación de la relación cupla-velocidad
Resumen de la sección: En esta sección, el orador explica cómo representar la relación entre la cupla y la velocidad en una máquina eléctrica.
Relación entre cupla y resbalamiento
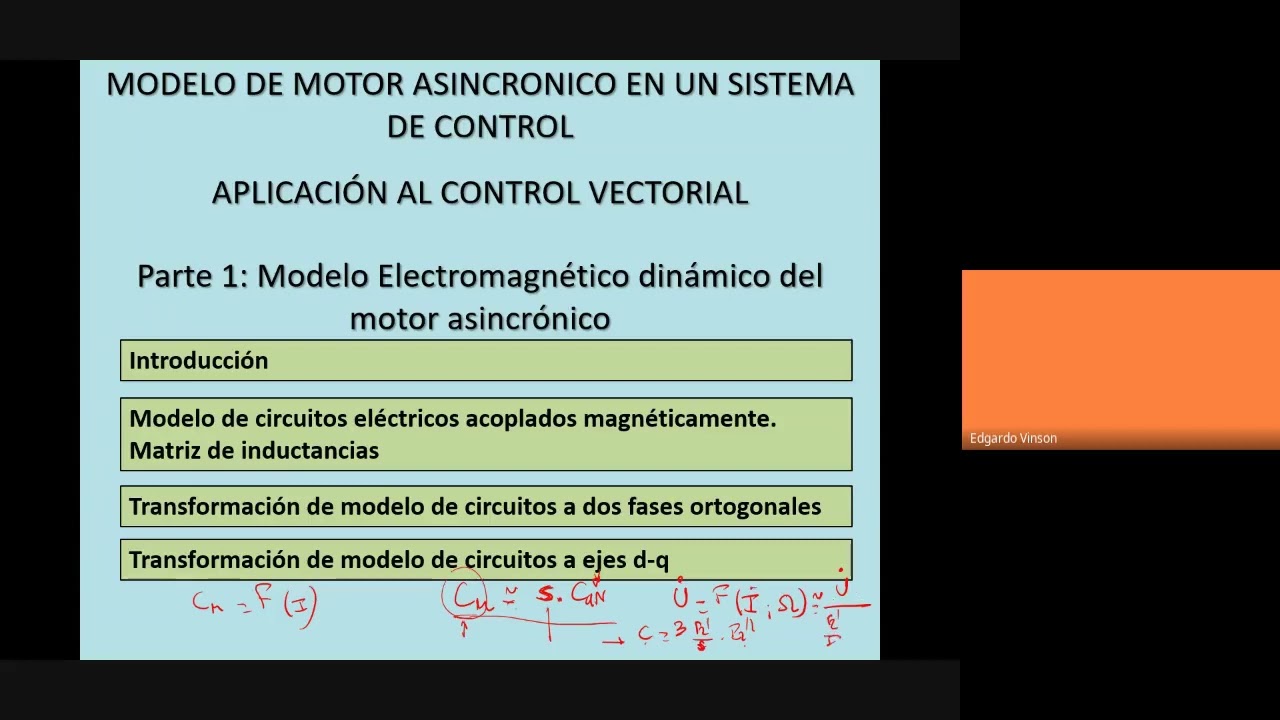
- La cúpula motriz es aproximadamente igual al resbalamiento en el entorno del punto de operación ().
- La característica externa se puede representar como una función del resbalamiento en una zona de trabajo ().
Limitaciones del modelo sencillo
- El modelo sencillo solo es válido si la constante de tiempo electromecánica del sistema no es mucho mayor que la constante de tiempo rotórica y las constantes de tiempo electromagnética de la máquina ().
- Si la inercia es muy baja, no se puede representar la relación entre cupla y velocidad mediante este modelo porque esta relación es más compleja que simplemente una función del resbalamiento ().
Relación entre corriente y velocidad
- La cúpula motriz es función de las corrientes, pero las corrientes no son directamente proporcionales a la velocidad. En cambio, hay una relación algebraica o analítica entre ellas ().
- En régimen permanente, se puede establecer una relación directa entre cupla y velocidad mediante una expresión que pone la cupla en función de las corrientes ().
Limitaciones del modelo tradicional
- Cuando ocurre un régimen transitorio con variaciones en las corrientes y velocidades, el modelo tradicional no se puede aplicar porque no representa adecuadamente la máquina. En cambio, hay que ir a otro tipo de representación ().
Comportamiento dinámico de una máquina eléctrica
Resumen de la sección: En esta sección, el orador explica cómo estudiar el comportamiento dinámico de una máquina eléctrica.
Representación en régimen transitorio
- Cuando ocurre un régimen transitorio con variaciones en las corrientes y velocidades, hay que evaluar su variación temporal y utilizar otro tipo de representación más allá del modelo tradicional ().
- El modelo tradicional solo es válido para estudiar el comportamiento en régimen estacionario ().
Relación entre cupla y velocidad en régimen transitorio
- En régimen transitorio, la relación entre cupla y velocidad es mucho más compleja que simplemente una función del resbalamiento. Hay que utilizar otro tipo de representación ().
- La relación entre corriente y velocidad tampoco se puede representar mediante fasores en régimen transitorio. Hay que evaluar su variación temporal ().
Modelo de circuito equivalente de una máquina eléctrica
Resumen de la sección: En esta sección, el orador habla sobre la importancia del modelo de circuito equivalente para estudiar las condiciones generales de funcionamiento de una máquina eléctrica. También explica cómo se puede establecer el modelo y su aplicabilidad en el estudio de fenómenos electromagnéticos y electromecánicos rápidos.
Relación entre corriente y velocidad
- El modelo surge al relacionar valores instantáneos de corriente con la cúpula electromagnética.
- Se utiliza para evaluar cuánto vale la cúpula instantánea a nivel instantáneo a través del modelo del motor.
- La relación entre corriente y velocidad es necesaria para controlar la cúpula en un sistema de regulación por ejemplo, en un control de velocidad.
Circuitos equivalentes
- Para establecer el modelo, es necesario tener una idea clara del circuito equivalente.
- El circuito equivalente se apoya en la idea que el flujo en el entre hierro es resultado de una fuerza magnetomotriz excitadora y una fuerza magnetomotriz inducida.
- El modelo se construye sobre ondas de fuerza magnetomotriz provocadas por sistemas polifásicos simétricos tanto en el estator como en el rotor.
Limitaciones del modelo
- El comportamiento analizado está dentro del régimen estacionario o cuasi estacionario asumido.
- Para analizar fenómenos dinámicos, es necesario volver a mirar la máquina sin las hipótesis simplificativas sobre las condiciones restrictivas bajo las cuales se establecieron los modelos.
Enfoque de la máquina como circuito eléctrico magnéticamente acoplado
Resumen de la sección: En esta sección, el orador explica cómo el enfoque tradicional de la máquina como un conjunto de circuitos eléctricos acoplados magnéticamente puede ser restrictivo en situaciones donde las condiciones cambian rápidamente. Se discute cómo los modelos son recursos que utilizamos para explicar ciertos fenómenos y cómo debemos adaptar nuestros modelos a diferentes situaciones.
Modelo de circuito eléctrico
- El enfoque tradicional considera la máquina como un conjunto de circuitos eléctricos acoplados magnéticamente.
- Este enfoque puede ser restrictivo cuando las condiciones cambian rápidamente.
- Los modelos son recursos que utilizamos para explicar ciertos fenómenos y deben adaptarse a diferentes situaciones.
Circuitos eléctricos para facilitar simulación numérica
- Debemos aplicar transformaciones para llegar a un circuito eléctrico que nos permita utilizarlos y obtener resultados tanto analíticos como también facilitar la simulación numérica.
Control tensión frecuencia
- Se presenta un esquema básico de control en lazo realimentado por control tensión frecuencia.
- El sistema producirá aumento o disminución de intención según sea necesario, pero si hay un impacto de carga, habrá una diferencia entre la velocidad y la consigna, lo que resultará en un incremento o disminución brusca.
Características de la inercia del sistema
Resumen de la sección: En esta sección, el orador habla sobre las características de la inercia del sistema y cómo afecta a la velocidad y corriente de una máquina. También menciona que es difícil predecir el comportamiento de la máquina en situaciones imprevistas.
Comportamiento ante aumento repentino de tensión y frecuencia
- La evolución que va a tener la máquina ante un aumento repentino de tensión y frecuencia no puede ser claramente predicha.
- Si hay un impacto de cupla resistente que hace que la velocidad caiga, en un sistema de control realimentado, habrá una acción correctiva en función del error que dependerá de los parámetros de regulación.
- Es muy probable que la máquina termine sometida a un aumento de frecuencia y tensión y consecuentemente aumentos de corrientes durante ese periodo.
Variación en cúpula resistente
- Si hay una variación en cúpula resistente mientras se trabaja a cierta velocidad deseada, el sistema va a levantar la frecuencia y me va a poner ahora una hacer trabajar va a levantar la frecuencia y tensión para mantener esa misma velocidad.
- El comportamiento intermedio entre el cambio en cúpula resistente y el mantenimiento del valor anterior para la misma cúpula resistente incrementada no puede ser predeterminado con este modelo.
Control vectorial
Resumen de la sección: En esta sección, el orador habla sobre el control vectorial y su importancia en la representación y simulación de motores. También menciona que este enfoque es apto y necesario para tener una mejor representación de la máquina ante ciertos fenómenos.
Representación del motor
- El control vectorial es necesario para tener una representación de motor que permita simular un sistema de control y efectuar el control de la máquina utilizando un modelo de motor.
- La idea surge de cómo se implementó el sistema de control de velocidad en las máquinas de corriente continua.
Regulación de velocidad
- En una máquina de corriente continua, no se regula la velocidad a través del control directo del inducido sino a través del campo magnético.
- La estrategia que mejoró la estabilidad del control vectorial fue utilizar una representación más efectiva para regular la velocidad.
Función del error de velocidad y la cúpula electromagnética
Resumen de la sección: En esta sección, se explica cómo el error de velocidad en una máquina de corriente continua está relacionado con la cúpula electromagnética que el motor desarrolla. Se establece una corriente de inducido de referencia para controlar la cúpula motriz y se utiliza un regulador de corriente para controlar el sistema de disparos sobre una fuente de tensión.
Control a través del error de velocidad
- La rapidez con la que se va a corregir el error de velocidad es función de la cúpula electromagnética que el motor desarrolle.
- En función del error de velocidad y a través de un regulador, se establece una cúpula motriz para controlar que esa corriente deseada o consigna esté efectivizada en el inducido.
Corriente inducida y cupla electromagnética
- En una máquina de corriente continua, establecer una corriente inducida es establecer cumple electromagnética directamente.
- La cumple electromagnética instantánea en una máquina de corriente continua es proporcional a la corriente inducida si la corriente excitación es constante.
Ventajas y aplicaciones
- La gran ventaja que tiene la máquina de corriente continua es subordinar un lazo subordinado o cupla en función del error en la corriente deseada.
- La máquina de corriente continua se sigue utilizando en muchas aplicaciones y equipos que están en servicio.
Regulador de corriente
- En función del error en la corriente deseada y a través de un regulador de corriente, se controla el sistema de disparos sobre una fuente de tensión.
- Se establece una atención de inducido para lograr la cúpula electromagnética deseada necesaria transitoriamente.
Control de velocidad y cupla en máquinas eléctricas
Resumen de la sección: En esta sección, el orador habla sobre cómo controlar la velocidad y la cupla en las máquinas eléctricas. Se discute el uso de controles de corriente para controlar la cupla en lugar del control clásico de tensión-frecuencia.
Control de cupla subordinado al control de velocidad
- El control de cupla debe estar subordinado al control de velocidad.
- La cupla solicitada debe ser función del error de velocidad a través de un bloque regulador que incluya una componente integral para anular el error.
- Después del proceso transitorio, el error se anulará cuando la cúpula electromagnética sea igual a la cúpula resistente con la velocidad establecida.
Cálculo de cúpla electromagnética
- La cúpla electromagnética es función del flujo útil y del ángulo entre el vector del flujo y el vector de fuerza magnetomotriz reactiva inducida.
- Otra manera de verlo es a través del enfoque de interacción entre ondas en el entrehierro.
- La fuerza magnetomotriz es proporcional a la corriente multiplicada por el coseno o seno (dependiendo del ángulo utilizado).
- La cúpla electromagnética puede ser representada como una constante relacionando la fuerza magnetomotriz y el flujo multiplicado por el coseno del ángulo.
Comparación con máquinas de corriente continua
- La cúpla electromagnética en las máquinas de corriente continua es igual a K por fi por la corriente inducida.
- En la máquina de corriente continua, la fuerza magnetomotriz está a 90 grados del flujo de excitación.
Fuerza electromotriz inducida en máquinas de corriente continua
Resumen de la sección: En esta sección, el profesor explica cómo la fuerza electromotriz inducida en una máquina de corriente continua es proporcional al flujo y a la reacción del inducido. Además, señala que para determinar la cupla instantánea, es necesario conocer el valor del flujo y la reacción del inducido.
Fuerza magnetomotriz y reacción inducido
- La fuerza electromotriz inducida en una máquina de corriente continua es proporcional al flujo y a la reacción del inducido.
- El flujo por fuerza magnetomotriz y reacción inducido están a 90 grados ambas.
Cupla instantánea
- Para determinar la cupla instantánea, es necesario conocer el valor del flujo y la reacción del inducido.
- La cupla instantánea se puede calcular multiplicando el valor del flujo por el valor de la reacción del inducido.
Control vectorial indirecto
- En el control vectorial indirecto de una máquina sincrónica, se utiliza el conocimiento del modelo de motor para estimar su velocidad.
- El control vectorial indirecto permite determinar la cupla instantánea a través del flujo concatenado y la corriente en cuadratura con él.
- Es importante tener un modelo preciso de la máquina para implementar correctamente el control vectorial indirecto.
Ejes de referencia
- Es lógico imponer ejes de referencia en la máquina para determinar el valor del flujo y la reacción del inducido.
- El eje directo se alinea con el flujo, mientras que el eje en cuadratura es aquel sobre el cual se proyecta la fuerza magnetomotriz de reacción.
Ejes de referencia y flujo concatenado
Resumen de la sección: En esta sección se explica cómo establecer los ejes de referencia en una máquina eléctrica y cómo determinar el flujo concatenado en régimen permanente y transitorio.
Establecimiento del eje directo
- La proyección del flujo concatenado sobre el eje directo es máxima, mientras que sobre el eje perpendicular es nula.
- El eje directo puede ser establecido alineado con el flujo y girando a velocidad sincrónica.
- Durante procesos transitorios, las condiciones de alimentación pueden alterarse, lo que hace necesario determinar dónde quedan los ejes.
Modelo de motor en ejes dq
- Se mide la corriente perpendicular al flujo para obtener una medida de la proyección de la fuerza magnetomotriz sobre esa línea.
- A través de transformaciones matemáticas, se determina un modelo referido a gdq que permite determinar la cupla instantánea y el vector de flujo.
Vectores representativos en el entrehierro
- Para representar la máquina observada o miss, se evalúan los vectores representativos de las ondas de fuerza magnetomotriz en el entrehierro.
Control de flujo y cúpula motriz en máquinas de corriente continua
Resumen de la sección: En esta sección, el orador explica cómo determinar los valores instantáneos de flujo o corriente magnetizante y pupla motriz instantánea en una máquina de corriente continua. También describe cómo controlar la cúpula y el flujo en la máquina.
Determinación de valores instantáneos
- Se puede determinar el valor instantáneo del flujo o corriente magnetizante equivalente a través del modelo del motor en dos ejes.
- Los valores instantáneos de flujo o corriente magnetizante pueden ser determinados a partir de la lectura de las corrientes instantáneas y transformación de coordenadas.
Controlando la cúpula y el flujo
- El sistema permite controlar la cúpula motriz y el flujo en la máquina.
- Es necesario controlar el flujo ya que puede cambiar cuando cambian las corrientes estatóricas.
- La cupla motriz se puede regular estableciendo una cupla consigna a través de un regulador de velocidad.
- La corriente inducida se descompone en dos componentes: una sobre eje directo y otra sobre eje transversal.
- La componente sobre eje directo interactuando con la corriente este resulta en la corriente magnetizada.
Regulación de la cúpula y el flujo
- Se puede regular la cúpula y el flujo a través de un regulador de cupla.
- Es necesario operar sobre las corrientes reales para lograr efectivamente la cúpula y el flujo necesarios.
En resumen, en esta sección se explica cómo determinar los valores instantáneos de flujo o corriente magnetizante y pupla motriz instantánea en una máquina de corriente continua. También se describe cómo controlar la cúpula y el flujo en la máquina, así como regularlos a través de un regulador de velocidad y un regulador de cupla.
Regulación de flujo y cupla
Resumen de la sección: En esta sección, el profesor explica cómo opera sobre las variables eléctricas para comparar el flujo deseado con el flujo real en una máquina de corriente continua. También describe cómo controla la corriente en el inducido y cómo transforma las corrientes deseadas instantáneas sobre la máquina.
Comparando el flujo deseado con el flujo real
- Compara el flujo deseado que depende de la velocidad de consigna con el flujo real.
- Controla la corriente en el inducido para operar sobre la variable eléctrica del eje en cuadratura con el eje de flujo.
- Opera sobre la corriente en cuadratura con el flujo para regular la cupla y sobre la corriente en eje directo para regular el flujo.
Transformando las corrientes deseadas instantáneas
- Transforma las corrientes deseadas instantáneas sobre la máquina para gobernar casi instantáneamente las corrientes A, B y C del motor.
- Utiliza un sistema de control para actuar a través de los bloques reguladores subordinados de cúpla y del control de flujo.
Diferencias entre controlar una máquina de continua y una máquina sincrónica
Resumen de la sección: En esta sección, se explican las diferencias entre controlar una máquina sincrónica y una máquina de corriente continua.
Controlando la máquina de continua
- En la máquina de continua, se controla directamente la corriente inducida.
- No es necesario controlar el flujo en la zona de velocidad menor a la base.
Controlando la máquina sincrónica
- Para estudiar el comportamiento del motor al que se aplican corrientes instantáneas, es necesario representar el motor con un modelo.
- La forma primitiva de representar la máquina es pensarla como tres circuitos eléctricos: dos para el estator y uno para el rotor acoplados magnéticamente.
- Las tensiones inducidas en los sistemas de bobinas estatórica y rotórica se obtienen a partir de las caídas de tensión en las resistencias más las tensiones inducidas debido a la variación de los flujos concatenados en el tiempo.
Entiendo, gracias por la información. A partir de ahora, proporcionaré mis respuestas en español y seguiré las pautas de formato y resumen que ha proporcionado.
Relación entre flujo concatenado y permeancia
Resumen de la sección: En esta sección, el profesor explica la relación entre el flujo concatenado en el arrollamiento a minúscula debido a la excitación en la mayúscula y cómo esto está relacionado con el número de espiras efectivas. También habla sobre cómo esto está relacionado con la permeancia del camino magnético común entre estator y rotor.
Coeficiente de inductancia mutua
- El coeficiente de inductancia mutua máxima entre el arrollamiento estatórico y el rotorico se llama m12.
- Los coeficientes de inductancia mutua pasan por el máximo cuando están alineados, por cero cuando están a 90 grados, y son máximos negativos cuando están a 180 grados.
Construcción de matrices de inductancias
- La matriz representa los coeficientes de inductancia que relacionan componentes de flujo concatenado en los arrollamientos estatóricos debido a las corrientes en esos arrollamientos.
- La matriz representa los coeficientes de inductancia que relacionan componentes de flujo concatenado en los bobinados estatóricos debido a las corrientes en los arrollamientos rotonicos.
- La matriz completa de inductancia es una matriz cuadrada que relaciona el flujo alternativo y concatenado B, C, lambda minúscula, lambda b minúscula y lambda c minúscula con un vector columna YAYB YC YAMINÚSCULA YBMINÚSCULA YCMINÚSCULA.
Introducción a la clase
Resumen de la sección: En esta sección, el profesor presenta el tema de la clase y habla sobre los objetivos del curso.
Presentación del tema
- El tema de la clase es "Máquinas eléctricas".
- El objetivo del curso es aprender sobre las máquinas eléctricas y cómo funcionan.
Estructura del curso
- El curso consta de 14 clases.
- Las primeras clases cubrirán los fundamentos teóricos, mientras que las últimas clases se centrarán en aplicaciones prácticas.
Fundamentos teóricos: Leyes de Maxwell
Resumen de la sección: En esta sección, el profesor introduce las leyes de Maxwell y explica cómo están relacionadas con las máquinas eléctricas.
Leyes de Maxwell
- Las leyes de Maxwell son un conjunto de ecuaciones que describen el comportamiento electromagnético.
- Estas leyes son importantes para entender cómo funcionan las máquinas eléctricas.
Relación con las máquinas eléctricas
- Las máquinas eléctricas utilizan campos magnéticos para convertir energía mecánica en energía eléctrica o viceversa.
- La comprensión de los campos magnéticos es fundamental para entender cómo funcionan las máquinas eléctricas.
Tipos de máquinas eléctricas
Resumen de la sección: En esta sección, el profesor presenta los diferentes tipos de máquinas eléctricas y explica sus diferencias.
Tipos de máquinas eléctricas
- Hay dos tipos principales de máquinas eléctricas: generadores y motores.
- Los generadores convierten energía mecánica en energía eléctrica, mientras que los motores convierten energía eléctrica en energía mecánica.
Diferencias entre generadores y motores
- Los generadores tienen un eje que gira para producir electricidad, mientras que los motores tienen un eje que gira cuando se les suministra electricidad.
- Los generadores suelen ser más
Coeficiente de inductancia mutua entre corriente y arrollamiento
Resumen de la sección: En esta sección, se discute el coeficiente de inductancia mutua entre corriente y arrollamiento en un motor eléctrico.
Coeficientes de inductancia mutua del rotor
- El coeficiente de inductancia mutua m2f es constante para todos los arrollamientos del rotor.
- La componente de flujo concatenado en a debido al arrollamiento del rotor debido a la corriente verrotórica está relacionada con el coeficiente.
Coeficientes de inductancia mutua entre fase rotórica y fase estatórica
- El coeficiente de inductancia mutua entre fase rotórica y fase estatórica depende del valor máximo entre una fase de estator y una fase de rotor multiplicado por el coseno del ángulo comprendido.
- El ángulo que se considera es el ángulo entre el eje magnético del arrollamiento cerro tórico y el eje magnético del arrollamiento a estatórico.
Coeficientes de inductancia mutua entre arrollamiento verrotórico y arrollamiento a estatórico
- El coeficiente de inductancia mutua depende del coseno del nuevo ángulo que extita más dos pi sobre tres por el arrollamiento verrotórico.
- La posición relativa entre los diferentes arrollamientos cambia en una rotación cíclica.
Coeficientes de inductancia mutua homónimos entre rotor y estator
Resumen de la sección: En esta sección, se discute el coeficiente de inductancia mutua homónimo entre rotor y estator en un motor eléctrico.
Coeficientes de inductancia mutua homónimos
- Los coeficientes de inductancia mutua homónimos entre rotor y estator son iguales.
- La posición relativa entre los diferentes arrollamientos cambia en una rotación cíclica.
Coeficientes de inductancia mutua entre arrollamiento C estatórico y ABC rotóricos
Resumen de la sección: En esta sección, se discute el coeficiente de inductancia mutua entre arrollamiento C estatórico y ABC rotóricos en un motor eléctrico.
Coeficientes de inductancia mutua
- Los coeficientes de inductancia mutua pasan a ser nuevamente en una rotación cíclica.
- La posición relativa entre los diferentes arrollamientos cambia en una rotación cíclica.
Coeficiente de inductancia mutua
Resumen de la sección: En esta sección, el orador explica cómo calcular el coeficiente de inductancia mutua entre diferentes arrollamientos en una máquina eléctrica.
Cálculo del coeficiente de inductancia mutua
- El coeficiente de inductancia mutua entre dos arrollamientos se puede calcular a partir de su submatriz de coeficientes.
- El coeficiente entre un arrollamiento rotórico y uno estatórico está afectado por el coseno del ángulo comprendido entre ellos.
- El coeficiente entre un arrollamiento a minúscula y los arrollamientos ABC mayúscula resulta en m por el coseno Tita respecto a la minúscula, mientras que B y C resultan en Tita más 120 y menos 120, respectivamente.
- El coeficiente entre la minúscula y el c mayúscula está afectado por el coseno de tita más 120.
- La matriz de inductancia debe ser simétrica, lo que significa que las posiciones deben ser iguales independientemente del orden.
Submatrices
- La submatriz de coeficientes es distinta para los arrollamientos rotor y estatórico debido a las rotaciones respecto a la fase retórica o estatórica.
- Las posiciones se repiten pero desplazadas 120 grados para las fases B y C minúsculas.
- El coeficiente de inductancia mutua rotor estátor es útil para ubicar las inductancias en la máquina, pero no resuelve el problema del circuito.
Circuitos equivalentes y transformaciones de coordenadas
Resumen de la sección: En esta sección, el profesor explica que no es posible deducir un circuito equivalente a partir del modelo matemático de una máquina sincrónica debido a las inductancias mutuas variables. Sin embargo, se pueden aplicar transformaciones de coordenadas para obtener un circuito equivalente con coeficientes constantes.
Inductancias mutuas variables
- No es posible deducir un circuito equivalente debido a las inductancias mutuas variables.
- El modelo matemático resulta en un enjambre de efectos mutuos representado por una matriz de inductancias con coeficientes variables.
Transformaciones de coordenadas
- Se pueden aplicar transformaciones de coordenadas para obtener un circuito equivalente con coeficientes constantes.
- La transformación más común es la transformación de Park, que convierte el sistema trifásico en un sistema bifásico sobre ejes ortogonales que giran en rotación sincrónica.
- Esta transformación permite descomponer la reacción inducida según dos ejes principales: uno de máxima permanencia y otro de mínima permanencia.
Reacción inducida y torque electromagnético
Resumen de la sección: En esta sección, el profesor explica cómo se produce la reacción inducida y cómo esto genera torque electromagnético.
Descomposición dq
- La reacción inducida puede descomponerse según dos ejes principales: uno de máxima permanencia y otro de mínima permanencia.
- La descomposición dq permite estudiar cómo opera la reacción inducida en una máquina sincrónica de polos salientes.
Generación de torque electromagnético
- El movimiento relativo entre los conductores del estator y del rotor es necesario para la conversión electromecánica.
- La reacción inducida genera un campo magnético que interactúa con el campo magnético principal, generando torque electromagnético.
Características de operación
Resumen de la sección: En esta sección, el profesor explica las características de operación de una máquina sincrónica.
Curva V-A
- La curva V-A muestra la relación entre el voltaje aplicado y la corriente absorbida por la máquina sincrónica.
- Esta curva tiene forma no lineal debido a las pérdidas en el hierro y en el cobre, así como a la saturación del núcleo magnético.
Curva V-f
- La curva V-f muestra la relación entre el voltaje aplicado y la frecuencia del sistema trifásico.
- Esta curva tiene forma lineal hasta cierto punto, después del cual se produce una caída brusca debido a la saturación del núcleo magnético.
Curvas características
- Las curvas características muestran cómo varían las variables eléctricas y mecánicas de la máquina sincrónica en función de la carga.
- Estas curvas incluyen la curva V-A, la curva V-f, la curva de factor de potencia y las curvas de torque y velocidad.
Transformación de máquina trifásica a máquina bifásica ortogonal
Resumen de la sección: En esta sección, el profesor explica cómo transformar una máquina trifásica en una máquina bifásica ortogonal utilizando la transformación de Park. La idea es plantear un arrollamiento bifásico ortogonal que produzca la misma fuerza magnetomotriz que el arrollamiento trifásico original.
Transformación de Par
- La transformación de Par consiste en transformar el arrollamiento ABC en un arrollamiento equivalente de Q que provoca el mismo efecto pero parado sobre la isotropía.
- Las corrientes a veces son alternas, pero en el caso de Par, las corrientes ABC se transforman en corrientes de Q atadas a la excitación.
- En régimen permanente, las corrientes en eje directo y eje transversal pasan a ser continuas porque producen una fuerza magnetomotriz que gira con la excitación.
Transformaciones sucesivas
- El profesor realiza dos transformaciones sucesivas para representar las dos conjuntas:
- Transforma el arrollamiento trifásico a bifásico ortogonal.
- Transforma los arrollamientos ortogonales del estator y rotor a arrollamientos equivalentes al eje magnético común directo y transversal.
Arrollamientos ortogonales
- Los nombres "eje magnético común directo" y "transversal" derivan de la transformación de Par directo y transverso de aire.
- Los arrollamientos ortogonales provienen del modelo de dos ejes de la máquina sincrónica en Polo saliente.
- La idea es que estos arrollamientos ortogonales produzcan la misma fuerza magnetomotriz.
Ventajas
- Las corrientes sobre los arrollamientos Alfa y Beta que producen la misma fuerza magnetomotriz hablan de una proporción a la proyección de las fuerzas magnetomotriz que las corrientes originales producen.
- Es más interesante tenerlo ortogonal porque las corrientes sobre ese sistema ortogonal indican la proporción a la proyección de las fuerzas magnetomotriz.
Fuerza Magnetomotriz
Resumen de la sección: En esta sección, el orador explica cómo se produce la fuerza magnetomotriz en una máquina trifásica convencional y cómo se simplifica en una máquina transformada. También describe las proyecciones de las fuerzas magnetomotrices parciales que producen cada corriente de fase original respectiva.
Producción de Fuerza Magnetomotriz
- La fuerza magnetomotriz que se produce sobre la línea del eje Alfa es la sumatoria de las proyecciones de las fuerzas magnetomotrices parciales que producen cada corriente de fase original respectiva.
- La fuerza magnetomotriz sobre la línea del eje Alfa va a ser igual a la suma de las proyecciones sobre la línea de Alfa de las tres fuerzas magnetomotrices que se desarrollan en la máquina original.
Proyecciones sobre Línea Alfa y Beta
- Las corrientes positivas producen fuerzas magnetomotrices que tienen proyección negativa sobre la línea de Alfa con lo cual aparece menos un medio.
- La proyección sobre la línea Beta del arrollamiento A es nula porque no tiene proyección sobre Beta.
- La relación entre los arrollamientos bifásicos y trifásicos depende del número total de conductores y puede afectar a su equivalencia en potencia instantánea.
Entiendo, comenzaré a resumir el contenido del video en español utilizando el formato de markdown y asociando los bullet points con los timestamps correspondientes.
Fuerza magnetomotriz
Resumen de la sección: En esta sección, se discute la unicidad de las corrientes que generan una fuerza magnetomotriz en un punto determinado. Se explica cómo la combinación lineal de tres bobinados desplazados 120 grados eléctricos puede generar una fuerza magnetomotriz en un punto determinado con una simple infinitud de valores. También se menciona que existe un grado de libertad homopolar que falta considerar.
Unicidad de corrientes
- La fuerza magnetomotriz resultante está en una posición determinada.
- Existe una simple infinitud de combinaciones de corrientes en los arrollamientos A, B y C que pueden producir una fuerza magnetomotriz en esa posición.
- Con dos arrollamientos ortogonales hay unicidad porque solamente necesito dos vectores linealmente independientes para representar el espacio bidimensional.
- Con tres arrollamientos desplazados 120 grados eléctricos no tengo unicidad porque necesito tres vectores linealmente independientes para representar el espacio tridimensional.
Grado de libertad homopolar
- El grado de libertad homopolar es aquel que permite generar una fuerza magnetomotriz sin producir ningún campo magnético giratorio.
- Si conecto el neutro, este grado de libertad desaparece.
- Este grado de libertad también existe en la máquina sincrónica.
Combinación lineal de valores
- La combinación lineal de n3 por Y a según vuelvo a colocar acá versor a más y b por versorbe más y C por verse no permite una simple combinación de valores para lograr un determinado vector de fuerza magnetomotriz.
- El grado de libertad homopolar se cancela cuando aplico el mismo valor de corriente en las tres bobinas.
- Este grado de libertad puede ser utilizado para generar una fuerza magnetomotriz con una condición adicional, como la suma cero o un valor Delta dado.
Corrientes ABC vs ABS
Resumen de la sección: En esta sección, el orador explica que aunque dos componentes pueden generar la misma fuerza magnetomotriz, no es lo mismo generarla con una terna de corrientes ABC cuya suma es cero que con una terna de corriente ABS cuya suma tiene un valor y cero. La diferencia radica en que cuando las corrientes son de secuencia molecular en un sistema trifásico, no producen fuerza magnetomotriz en el entre hierro. Sin embargo, sí hay flujo concatenado en los arrollamientos y flujo disperso.
Diferencia entre corrientes ABC y ABS
- Generar la misma fuerza magnetomotriz con una terna de corrientes ABC cuya suma es cero o con una terna de corriente ABS cuya suma tiene un valor y cero.
- Las corrientes moleculares en un sistema trifásico no producen fuerza magnetomotriz en el entre hierro.
- Tres corrientes iguales en un sistema trifásico no producen fuerza magnetomotriz en el entre hierro.
- Hay flujo concatenado en los arrollamientos y flujo disperso.
Transformaciones de coordenadas
Resumen de la sección: En esta sección, el orador habla sobre las transformaciones de coordenadas para llevar las variables desde la máquina real a la máquina equivalente. Se define la transformación directa e inversa y cómo estas transformaciones permiten obtener las corrientes en la máquina transformada a partir de las corrientes de la máquina real. También se explica cómo las tensiones de la máquina vieja son iguales a la matriz de transformación por las tensiones de la máquina nueva.
Transformaciones de coordenadas
- Se define la transformación directa e inversa para llevar las variables desde la máquina real a la máquina equivalente.
- La transformación inversa permite obtener las corrientes en la máquina transformada a partir de las corrientes de la máquina real.
- Las tensiones de la máquina vieja son iguales a la matriz de transformación por las tensiones de la máquina nueva.
- La potencia instantánea es el producto de las corrientes instantáneas por las tensiones instantáneas, y debe ser igual en ambas máquinas para que el proceso sea análogo.
Propiedades de la matriz de transformación
Resumen de la sección: En esta sección, el orador explica las propiedades que debe tener una matriz de transformación para ser efectivamente invariante en potencia.
Propiedades necesarias para la invarianza en potencia
- La traspuesta del producto matriz es el producto de la matriz de traspuesta con permutado.
- Para que la transformación sea efectivamente invariante en potencia, c1 traspuesta debe ser igual a la inversa de c1.
- La matriz c1 inversa tendría que ser ortogonal y normalizada.
- Para que sea efectivamente la inversa igual a la traspuesta, además de ser ortogonal, la matriz tiene que estar normalizada.
Ejemplo práctico
- Se muestra un ejemplo práctico donde se determina si una matriz es ortogonal y normalizada.
- El producto escalar entre Primera fila y segunda fila es cero entre Primera fila y tercer fila y entre segunda fila y tercer fila es cero también naturalmente porque la tercer fila son tres coeficientes iguales en principio serían casero casero casero no.
- Como resultado, se concluye que la matriz obtenida es ortogonal.
- Además, para que sea normalizada, el módulo de los vectores fila debe ser unitario.
Normalización
- Se explica cómo normalizar las dos primeras líneas y la tercera fila de una matriz.
- Se muestra cómo normalizar la matriz de transformación directa para obtener la inversa.
Transformación de inductancias
Resumen de la sección: En esta sección, el orador explica cómo transformar las inductancias del estator y del rotor por una matriz de transformación.
Transformación de inductancias
- Se explica cómo transformar las inductancias del estator y del rotor por una matriz de transformación.
- Se muestra cómo obtener la matriz de transformación para las inductancias rotóricas y estatóricas.
Transformación de ABC a alfa-beta-cero
Resumen de la sección: En esta sección, el orador explica cómo transformar las corrientes y los flujos concatenados del sistema trifásico ABC en el sistema alfa-beta-cero utilizando la matriz de transformación c1.
Transformación de corrientes y flujos concatenados
- Las corrientes y los flujos concatenados del sistema trifásico ABC se pueden transformar en el sistema alfa-beta-cero utilizando la matriz de transformación c1.
- La matriz de inductancia para el sistema alfa-beta-cero se puede obtener mediante la multiplicación de la matriz original por la transpuesta de c1.
Aplicaciones prácticas
- La transformación ABC a alfa-beta-cero es útil para determinar las corrientes y los flujos concatenados equivalentes en un arrollamiento trifásico.
- Al aplicar esta transformación, se pueden obtener las inductancias que producirán el mismo efecto que las inductancias originales en el entrehierro.
Transformación de arrollamientos ortogonales
Resumen de la sección: En esta sección, el orador explica cómo calcular las corrientes que producen la misma fuerza magnetomotriz en un arrollamiento ortogonal y cómo aplicar esa transformación para el rotor y el estator. También describe cómo obtener dos sistemas de arrollamientos o dos bobinados que no se corresponden con lo deseado.
Cálculo de corrientes para producir la misma fuerza magnetomotriz
- Se calculan las corrientes que a partir de las originales, producen la misma fuerza magnetomotriz en un arrollamiento ortogonal.
- Se aplica esa transformación para el rotor y el estator.
Obtención de dos sistemas de arrollamientos
- Se obtienen dos sistemas de arrollamientos o dos bobinados que no se corresponden con lo deseado.
- La transformación va desde un arrollamiento trifásico a uno bifásico, pero no se especifica nada respecto del ángulo relativo entre estatura y rotor.
Coeficiente de inductancia mutua
Resumen de la sección: En esta sección, el orador explica cómo obtener los coeficientes de inductancia mutua entre Alfa está tórico y rotórico debido a las corrientes Alfa y Beta estatóricos.
Coeficiente entre Alfa está tórico y alfarotórico
- El coeficiente es m coseno tita entre homónimo.
Coeficiente entre beta estatórico y alfarotórico
- El coeficiente es m coseno tita menos pi.
Matriz efectivamente simétrica
Resumen de la sección: En esta sección, el orador explica cómo la matriz resulta simétrica y describe el sector de matriz inductancia mutua rotor estator estator rotor.
Matriz simétrica
- La matriz resulta simétrica.
- El sector de matriz inductancia mutua rotor estator estator rotor queda descrito.
Coeficientes de inductancia propia y mutua
Resumen de la sección: En esta sección, el profesor explica cómo los coeficientes de inductancia propia y mutua entre bobinados de distintas fases del estator son ortogonales en una máquina isotrópica. Los coeficientes de inductancia propia ahora van a ser en una diagonal porque ya no hay más coeficiente de inductancia mutua entre bobinados de distintas fases del estator.
- La máquina es isotrópica, por lo que los arrollamientos ortogonales se cancelan.
- Los parámetros modelo clásico se pueden utilizar para determinar todos estos parámetros.
- El coeficiente de inductancia homopolar pasa a ser igual al coeficiente de inductancia propia anterior menos el coeficiente de inductancia mutua.
- El coeficiente de inductancia mutua en la máquina original no entre fases es igual a la permanencia magnetizante por el número equivalente del arrollamiento al cuadrado.
Parámetros del modelo clásico
Resumen de la sección: En esta sección, el profesor explica cómo conectar el modelo clásico con este modelo y cómo los parámetros del modelo clásico se pueden utilizar para determinar todos estos parámetros.
- Los parámetros del modelo clásico se pueden utilizar para determinar todos estos parámetros.
- El coeficiente de inductancia homopolar resulta efectivamente análogo a la inductancia de dispersión.
- La transformación da como resultado que las matrices sean análogas cuando se hace el parámetro de circuito conductivo.
Coeficientes de inductancia entre arrollamientos
Resumen de la sección: En esta sección, el profesor explica cómo los coeficientes de inductancia entre arrollamientos perpendicular en acero y homopolares son todos cero.
- Los coeficientes de inductancia entre arrollamientos ortogonales nunca van a haber homopolar.
- La componente homopolar no tiene interacción con ningún otro arrollamiento.
- La representación sobre un tercera acoplamiento desacoplado de todos los demás surge también de las matrices de transformación.
Transformación de Park
Resumen de la sección: En esta sección, el orador explica cómo lograr que los parámetros de inductancia sean constantes mediante la aplicación de una nueva transformación.
Obtener coeficiente de inductancia constante
- La diagonal de las matrices correspondientes a los circuitos homopolares son nulas.
- Se necesita aplicar una nueva transformación para obtener la misma fuerza magnetomotriz original con arrollamientos ubicados tanto en estator como en rotor.
- Los ejes magnéticos estatórico y retórico deben ser comunes para asegurar que los coeficientes de inductancia sean constantes.
Transformación del rotor
Resumen de la sección: En esta sección, el orador explica cómo hacer una transformación del rotor para obtener un equivalente que observe frecuencia igual a la de red pero que produzca la misma fuerza magnetomotriz que el original.
Asimilando el rotor a un equivalente
- La transformación del rotor en eje alfa beta rotante es necesaria para asimilarlo a un equivalente que observe frecuencia igual a la de red pero produzca la misma fuerza magnetomotriz que el original.
- Esta transformación se hace para una condición particularísima y no deja de ser lo mismo que con el modelo clásico.
Control vectorial y diagrama en bloques
Resumen de la sección: En esta sección, se explica el concepto de control vectorial y cómo funciona el sistema de escobillas en una máquina de corriente continua. También se discute cómo la transformación de arrollamientos puede lograr lo mismo que un sistema de colector mecánico.
Sistema de escobillas
- El sistema de escobillas es un rectificador mecánico que establece el sentido de circulación de cada elemento para conmutar el sentido de circulación.
- La fuerza magnetomotriz producida por el inducido está fija en el espacio y el eje magnético queda definido por la línea de escobillas.
- Todos los conductores bajo una expansión polar tienen un sentido de circulación, lo que produce una magnetomotriz fija.
Transformación del arrollamiento
- Se puede lograr lo mismo con corrientes alternas que con las corrientes contiguas.
- La transformación del arrollamiento original a uno ortogonal permite establecer ejes comunes para los arrollamientos estatóricos y rotóricos.
- Si los ejes están fijos, la variación en inductancias aparecerá en la propia transformación.
Transformación a máquina equivalente
- Se transforma la máquina original a una equivalente donde los ejes magnéticos son comunes y se llaman iq respectivamente.
- La transformación permite que el dq mayúscula estatórico produzca la misma fuerza magnetomotriz que el arrollamiento original y el de q minúscula rotórico produzca la misma fuerza magnetomotriz.
Título descriptivo
Resumen de la sección: Descripción breve de lo que se habla en esta sección.
Subtítulo
- Descripción detallada del punto 1.
- Descripción detallada del punto 2.
- Descripción detallada del punto 3.
- Descripción detallada del punto 4.
Transformación de arrollamientos
Resumen de la sección: En esta sección, el orador habla sobre la transformación de arrollamientos y cómo afecta a la conversión electromecánica.
Arrollamiento estacionario simple
- Si los arrollamientos son estacionarios simples, no hay conversión electromecánica.
- Cuando se transforman los arrollamientos a ejes alineados, es necesario presuponer que hay movimiento relativo entre ellos.
Movimiento relativo y ejes de referencia
- Para que haya conversión electromecánica, debe haber movimiento relativo entre conductores y campos.
- Para el control vectorial en accionamientos eléctricos, conviene que los ejes de referencia estén en rotación con el flujo.
- Los conductores del estator se mueven a menos Omega_d respecto a los ejes dq. Los conductores del rotor se mueven a velocidad Omega_r menos Omega_d respecto a los ejes dq.
Transformación y ángulos relativos
- La transformación implica hacer transformaciones de los ejes originales según el ángulo relativo del eje en la posición instantánea.
Transformación de coordenadas
Resumen de la sección: En esta sección, el orador explica cómo hacer una transformación de coordenadas para lograr la misma fuerza magnetomotriz con un bobinado desplazado en un ángulo rojo.
Transformación de coordenadas
- La transformación debe hacerse de acuerdo a un ángulo ro menos Tita.
- Para lograr una fuerza magnetomotriz igual, es necesario tener igual proyecciones.
- El número de espiras debe ser el mismo y la corriente en D tiene que ser igual a la proyección de las corrientes Alfa y Beta sobre D.
- La iq también debe ser igual a la proyección de las corrientes Alfa y Beta.
Matrices ortogonales
- Las matrices C2 son ortogonales y seno coseno coseno seno.
- La invarianza de potencia se da por la invarianza de fuerza magnetomotriz.
Transformación de máquinas eléctricas
Resumen de la sección: En esta sección, el orador explica cómo transformar una máquina eléctrica con arrollamientos ortogonales en una máquina que produce la misma fuerza magnetomotriz pero con arrollamientos alineados.
Transformación de la matriz de coeficientes de inductancia
- Se aplica una transformación al estator y otra al rotor para obtener una matriz encadenada con coeficientes de inductancia mutua entre estator y rotor.
- La máquina transformada es equivalente a la original, pero con arrollamientos alineados en los ejes d y q.
- Los coeficientes de inductancia propia no varían, mientras que los coeficientes de inductancia mutua solo existen entre el eje directo del estator y del rotor, así como entre el eje transversal del estator y del rotor.
Coeficientes de inductancia mutua
- Los coeficientes de inductancia propia son iguales a los originales debido a que solo se rotaron los arrollamientos.
- La matriz resultante tiene un patrón extraño donde solo hay coeficiente de inductancia mutua entre corrientes en el mismo eje.
Conclusiones
- La transformación permite obtener una máquina equivalente con arrollamientos alineados en los ejes d y q sin cambiar las propiedades electromagnéticas.
Transformaciones y acoplamiento magnético
Resumen de la sección: En esta sección, el profesor explica cómo las transformaciones son importantes para representar la máquina trifásica en términos más sencillos y manejables analíticamente. También habla sobre el acoplamiento magnético entre los circuitos homopolares de estator con rotor y del rotor con estator, y cómo esto puede afectar a las corrientes del motor.
Transformación de variables reales
- La transformación de variables reales en las variables de corriente tensión permite una representación más sencilla y manejable analíticamente.
- Las corrientes que valen son las reales, por lo que es necesario antitransformarlas después.
Coeficientes de inductancia rala e influencia constante
- La matriz de coeficiente de inductancia rala y coeficiente de influencia constante tiene filas y columnas correspondientes a las componentes homopolares.
- No hay acoplamiento entre los circuitos homopolares de estator con rotor ni del rotor con estator.
- Si no se conecta neutro en la máquina sincrónica, todas las corrientes del circuito homopolar pueden canalizarse hacia los motores debido a situaciones de desequilibrio en la instalación.
Reactancia homopolar
- Una tensión homopolar en el sistema puede resultar en una corriente importante si se aplica al motor debido a que la reactancia homopolar de un motor asincrónico está en el orden de la mitad o incluso un poco menos que la reactancia del rotor bloqueado.
Próxima clase
- En la próxima clase, se verán las tensiones inducidas en la máquina transformada y cómo llegar al circuito equivalente y a las cúpulas.
- El objetivo es comprender conceptualmente cómo el problema complicado de la máquina trifásica con circuitos eléctricos cuyo acoplamiento magnético varía se transforma en circuitos de parámetros constantes.
- Se explicará cómo resultan las ecuaciones de tensión y cupla en el circuito equivalente y se aplicará al estudio del control vectorial indirecto.
Dispositivo de conversión
Resumen de la sección: En esta sección, el profesor explica que las instantáneas no son equivalentes a la máquina original como dispositivo de conversión.
Control vectorial y transformación de máquina
- El tema del control vectorial y la transformación de máquina se aborda solo teóricamente.
- Para aplicar esto, es necesario ir a simulaciones.
- Se tenía previsto hacer algún tipo de ejercicio de simulación, pero quizás sea en el próximo cuatrimestre.
Práctica en laboratorio y cuestionarios
- La práctica en laboratorio es una actividad que se realiza.
- No habrá más cuestionarios agregados aparte de los que ya están disponibles en el aula virtual.
- Algunas preguntas pueden ser utilizadas, pero necesitan ser revisadas debido a problemas con su redacción e interpretación.
Consultas finales
No hay más consultas. La clase siguiente continuará con el contenido programado.
Convierte cualquier video en un resumen como este
Videos de YouTube, reuniones, clases — con transcripción, búsqueda y chat.